
 EN
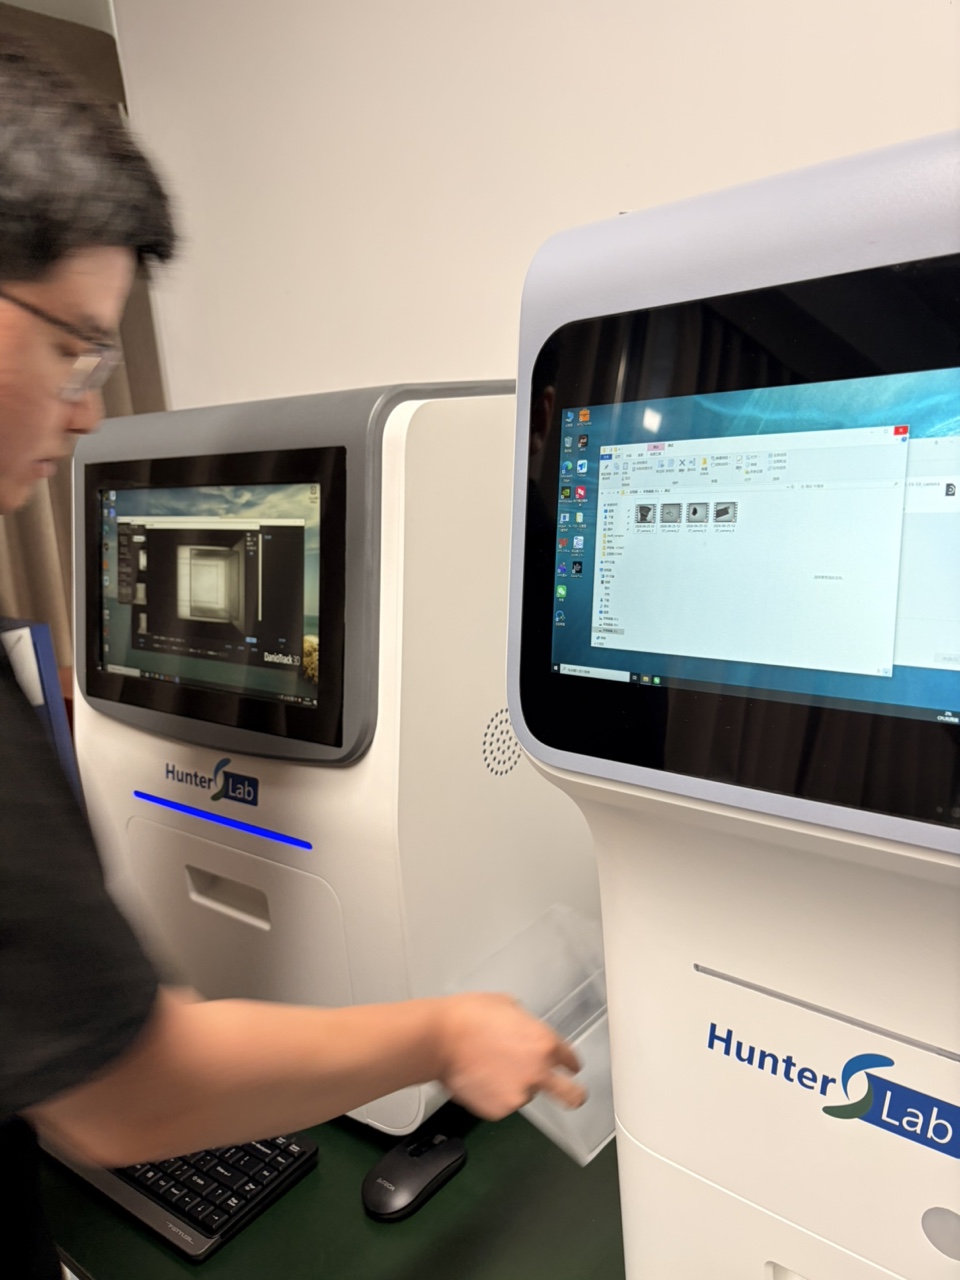
Zakaj ročna kalibracija upočasni namestitev sledenja poteku gibanja
Namestitev sistema za sledenje poteku gibanja zobate ribice je bila nekoč obred potrpežljivosti. Mreža ali ravnilo se postavi v areno, kamera zajame en posnetek in nekdo ročno izmeri razdalje v pikslih. Ta korak kalibracije pretvori koordinate slike v enote dejanskega sveta in ga je treba ponoviti vsakič, ko se premakne kamera, spremeni leča ali ponovno namesti arena. V laboratoriju, kjer se izvajajo večkratne vedenjske preskuse, se ta dodatno obremenitev hitro nabira.
Ročna kalibracija ima še en problem. Odvisna je od osebe, ki jo izvaja. Dva tehnika lahko sledita isti mreži in dobita nekoliko različna števila slikovnih elementov. Razlika je lahko majhna, vendar se lahko v večtedenski študiji premakne navidezna razdalja, ki jo prepotuje larva. Za sistem za sledenje potekom zebričevih ribic takšno odmikanje podkopuje celotno namen sledenja.
Samodejna kalibracija ne odpravi vsakega človeškega koraka, vendar zmanjša ponavljajoče se korake. To je pomembno, kadar se sistem namesti na več različnih naprav ali kadar osnovna zmogljivost mora omogočiti novim uporabnikom hitro začeti delati brez dolgotrajnega usposabljanja.
Kaj samodejna kalibracija dejansko počne pod pokrovom
Na svoji osnovi avtomatska kalibracija predstavlja rutino računalniškega vida, ki zazna znani vzorec in izračuna preslikavo med slikovnimi pikami kamere in fizičnimi enotami. Vzorec lahko predstavlja šahovnica, mreža točk ali natisnjen oznak z znanimi razsežnostmi. Programsko orodje najde vogale ali središča, jih primerja z znano geometrijo in izračuna preslikavo.
-
Kamera zajame eno ali več slik kalibracijskega cilja.
-
Algoritem zazna značilne točke, na primer presečišča šahovnice.
-
Te točke se primerjajo z njihovimi znanimi legami na cilju.
-
Izračuna se homografija ali afina preslikava.
-
Preslikava se shrani in uporabi za vsak naslednji sličič.
Matematika ni eksotična. Ocena homografije je že desetletja standard v računalniškem vidu. Kar naredi samodejno kalibracijo uporabno v kontekstu zebrafisha, je dejstvo, da se spopade z neurejenimi deli. Lahko popravi rahel naklon kamere, distorzijo leč in perspektivo, če cilj ni popolnoma vzporeden s senzorjem. Ročne metode te učinke pogosto prezrejo, ker je njihovo ročno popravljanje zamudno.
Natančnostni kompromis med ročno in samodejno kalibracijo
Pogosto predpostavka je, da je samodejna kalibracija manj natančna kot natančna ročna meritve. To ni vedno res. Dobro oblikovana samodejna rutina lahko doseže natančnost pod pikselom pri zaznavanju vogalov, kar je pogosto natančneje kot klikanje človeka na mrežno črto. Prava razlika se kaže v ponovljivosti in hitrosti.
| Metoda umerjanja | Tipična ponovljivost | Čas za vsako namestitev | Zahtevano znanje |
|---|---|---|---|
| Ročno sledenje mreži | Srednje | Nekaj minut | Visoka |
| Ročni merilnik z programsko pomočjo | Srednje | Nekaj minut | Srednje |
| Samodejni šahovski vzorec | Visoka | Manj kot minuta | Nizka |
| Samodejno z odpravo izkrivljenosti | Visoka | Manj kot minuta | Nizka |
Napoved ni natančnost. Napoved je preglednost. Ročna kalibracija uporabniku omogoča, da točno vidi, katere točke so bile izmerjene. Samodejni postopek je črna škatla, razen če programsko orodje ne prikaže zaznanih značilnosti. Za regulirana dela je ta vidnost pomembna. Za rutinsko preverjanje obnašanja običajno zmaga hitrost in ponovljivost.
Primer iz prakse, kjer je samodejna kalibracija prihranila namestitev
Univerzitetna laboratorija na vzhodu Kitajske je razširila svojo opremo za fenotipizacijo obnašanja z ene na štiri naprave. Prvo napravo so kalibrirali ročno, kar je usposobljenemu študentu vzelo približno deset minut na sejo. Pri štirih napravah, ki so delovale vsak dan, je to pomenilo skoraj uro priprave pred začetkom kateregakoli poskusa.
Ekipa je prešla na sistem za sledenje gibanja rib zebrafish z vgrajeno avtomatsko kalibracijo. Ciljna plošča s kvadratno mrežo je bila postavljena v vsak akvarij, zajela se je slika in programsko orodje je izračunalo merilo. Čas namestitve se je zmanjšal na nekaj minut na vsako napravo. Še pomembneje je bilo, da so bili kalibracijski podatki med napravami dosledni, kar je olajšalo združevanje podatkov iz različnih nastavitev.
Prehod ni bil popoln. Pri eni napravi je bila kamera rahlo nagnjena; avtomatski postopek je to popravil, vendar je bil za potrditev, da so robovi akvarija še vedno poravnani z območjem sledenja, potreben vizualni pregled. Ta pregled je postal del vsakodnevnega postopka. Kljub temu je bil časovni prihranek še vedno opazen.
Kjer avtomatska kalibracija še vedno zahteva človeški nadzor
Avtomatska kalibracija ni dovoljenje za preziranje namestitve. Še naprej se lahko zgodi več napak.
-
Ciljna plošča se lahko natisne v napačnem merilu, če so nastavitve tiskalnika napačne.
-
Zrcalna površina ali neenakomerna osvetlitev lahko zmede zaznavo značilnosti.
-
Cilj se lahko nahaja na drugačni višini kot živali, kar povzroči napako paralakse.
-
Izkrivljenost leče se lahko popravi, vendar le, če se model izkrivljenosti ujema z dejansko lečo.
Hitra preverjalna preizkušnja pomaga. Po kalibraciji se znana razdalja v areni izmeri z ravnilom in primerja z vrednostjo v programu. Če se številki razlikujeta za več kot majhno dopustno odstopanje, je nekaj narobe. Ta preverba traja le sekunde in odkrije najpogostejše načine odpovedi.
Samodejna kalibracija predpostavlja tudi, da se kamera med poskusom ne premika. Udarec na opremo ali ohlapna montaža lahko kalibracijo razveljavi sredi študije. Nekateri sistemi vključujejo referenčni oznako v areni za zaznavanje odmika, vendar ta funkcija ni univerzalna.
Kako Hunter Lab v praksi izvaja kalibracijo
Hunter Lab (Hunter) izdeluje opremo za laboratorije z ribicami zebrafish z navedkom na delovni proces okoli strojne opreme. Proizvodnja in nadzor kakovosti zagotavljata doslednost, ki jo zahtevajo namestitve več sistemov hkrati. Za laboratorije, ki potrebujejo zagon več sistemov za sledenje brez dolgotrajnega postopka kalibracije, je avtomatska kalibracija ena od tistih funkcij, ki tiho poenostavi vsakodnevno delo.








