
 EN
なぜ大規模研究には異なるタイプの繁殖制御が必要なのか
大規模なゼブラフィッシュ研究は、施設のあらゆる部分に負荷をかけます。単一の実験でも、同一発生段階の数千個もの胚を、極めて短い時間枠内で収集する必要があります。小規模なプロジェクトでは手作業による産卵でも対応可能ですが、連続的な需要と低い変動許容度が求められる状況では限界があります。こうした研究を行う研究者たちは、複数の不確実性要因を一度に排除できる自動化ゼブラフィッシュ繁殖システムを好んで採用しています。
根本的な問題は、手作業による方法が「悪い」ことではありません。問題は、人が毎日正確なタイミングで正しい場所にいて、同じ手順を確実に実行しなければならない点にあります。大規模運用においては、この人的依存がボトルネックとなります。
一定の産卵期間を実現するには、まず環境制御が不可欠です
ゼブラフィッシュの産卵は光によって誘発されます。通常、14時間の明期と10時間の暗期からなる一定の光周期が、1日のリズムを規定します。この光のスケジュールがずれると、産卵がより長い期間にわたってばらつき、得られる胚も発生段階の幅が広くなってしまいます。特定の発生段階の胚を必要とする研究では、このようなばらつきは問題となります。
自動繁殖システムは、光・温度・給餌を固定されたスケジュールで制御します。魚には毎日同じ刺激が与えられます。その結果、産卵のタイミングがより集中し、胚をより狭い発生段階の範囲内で回収できるようになります。こうした再現性の高さこそが、大規模な研究でこうしたシステムが採用される主な理由の一つです。
日常業務における人的要因のばらつきを低減する
手動による繁殖は、作業者に依存します。誰かがタンクを点検し、照明を調整し、親魚に餌を与え、胚を回収しなければなりません。これらの各工程にはわずかなばらつきが生じます。ある技術者は少し早めに餌を与え、別の技術者は温度をわずかに異なる値に調整します。大規模な研究では、こうしたばらつきが蓄積していきます。
自動化により、日常業務における人為的な判断の回数が削減されます。システムは常に同一の時刻に餌を供給し、温度を狭い範囲内に維持し、光照射開始後一定時間経過で胚回収を自動的に実行します。スタッフは依然として動物の状態を監視し、異常発生時に対応しますが、タイミングの主な決定者はもはや人ではなくなります。
| 運用係数 | 手動による繁殖 | 自動繁殖システム |
|---|---|---|
| ライトサイクル | タイマーのドリフトと手動補正 | プログラム制御・同期化 |
| 温度 | 室ごとに異なる・変動あり | 能動的制御・記録済み |
| 餌 | 担当者によってタイミングが異なる | スケジュール化・再現可能 |
| 胚の回収 | スタッフが確認する都度 | 点灯後一定時間経過後に実施 |
| 記録の保存 | 紙のメモ、しばしば不完全 | デジタル記録、エクスポート可能 |
データ記録により、大規模なトレーサビリティを実現
大規模な研究では大量のデータが生成され、繁殖記録もその一環です。実験で予期せぬ結果が得られた場合、孵化時の環境条件まで遡って確認できれば、トラブルシューティングに数週間も費やす必要がなくなります。自動化システムでは、光周期、温度、給餌タイミング、採取時刻などが自動記録されます。こうした記録は、実験データと直接関連付けることができます。
手動方式では、このような体系的な記録はほとんど残りません。メモは紛失しやすく、記録された時刻も概算になることが多く、繁殖履歴に空白が生じてしまいます。再現性が求められる研究や、規制当局の監視対象となる研究においては、この空白は重大な問題となります。
時間とともに積み重なる労務・スケジュール上のメリット
自動化による労務負荷の軽減は、単に作業時間の短縮にとどまりません。むしろ、スケジュール管理の柔軟性向上にあります。大規模な研究では、数か月にわたり毎週胚を確保する必要があります。手動での採取では、週末や祝日を含め、毎週確実に担当者が確保されなければならず、長期間にわたってこれを維持するのは、燃え尽きやスケジュールの衝突を招くリスクを伴います。
自動化システムは、あらかじめ設定されたスケジュールに従って自律的に動作します。スタッフはこのスケジュールに合わせて業務を計画できますが、その逆(システムがスタッフの都合に合わせる)はできません。長期的な観察によると、こうした役割分担の転換により、採卵の見落としや産卵の遅延、さらに疲労に起因する些細なミスのリスクが低減されます。
自動化が及ばない領域と、依然として人的判断が不可欠な場面
自動繁殖システムは、良質な飼育管理の代わりにはなりません。たとえば、親魚の栄養状態の悪さ、病気、遺伝的問題を解決することはできません。また、「ある系統には異なる餌が必要だ」「ある水槽は停止すべきだ」といった判断も行えません。こうした判断は、引き続き訓練を受けたスタッフが行う必要があります。
また、保守・点検の負担もあります。ホッパーへの補充、センサーのキャリブレーション、配管の洗浄などが必要です。保守計画を立てずにシステムを導入すると、いずれは故障に至りますが、その故障が明確に現れるのは、たとえば産卵が見逃された後という場合もあり得ます。
大規模な研究プログラムにおける現場の事例
中国南部で大規模な研究プログラムが実施されており、毎週一定の発生段階の胚を必要とする開発研究を行っていた。当初の作業フローでは、産卵および胚の回収を手作業で行っていた。しかし、プログラムが拡大するにつれ、回収可能な期間が長くなり、回収時の胚の発生段階のばらつきが大きくなっていった。その結果、下流の分析におけるばらつきも増加した。
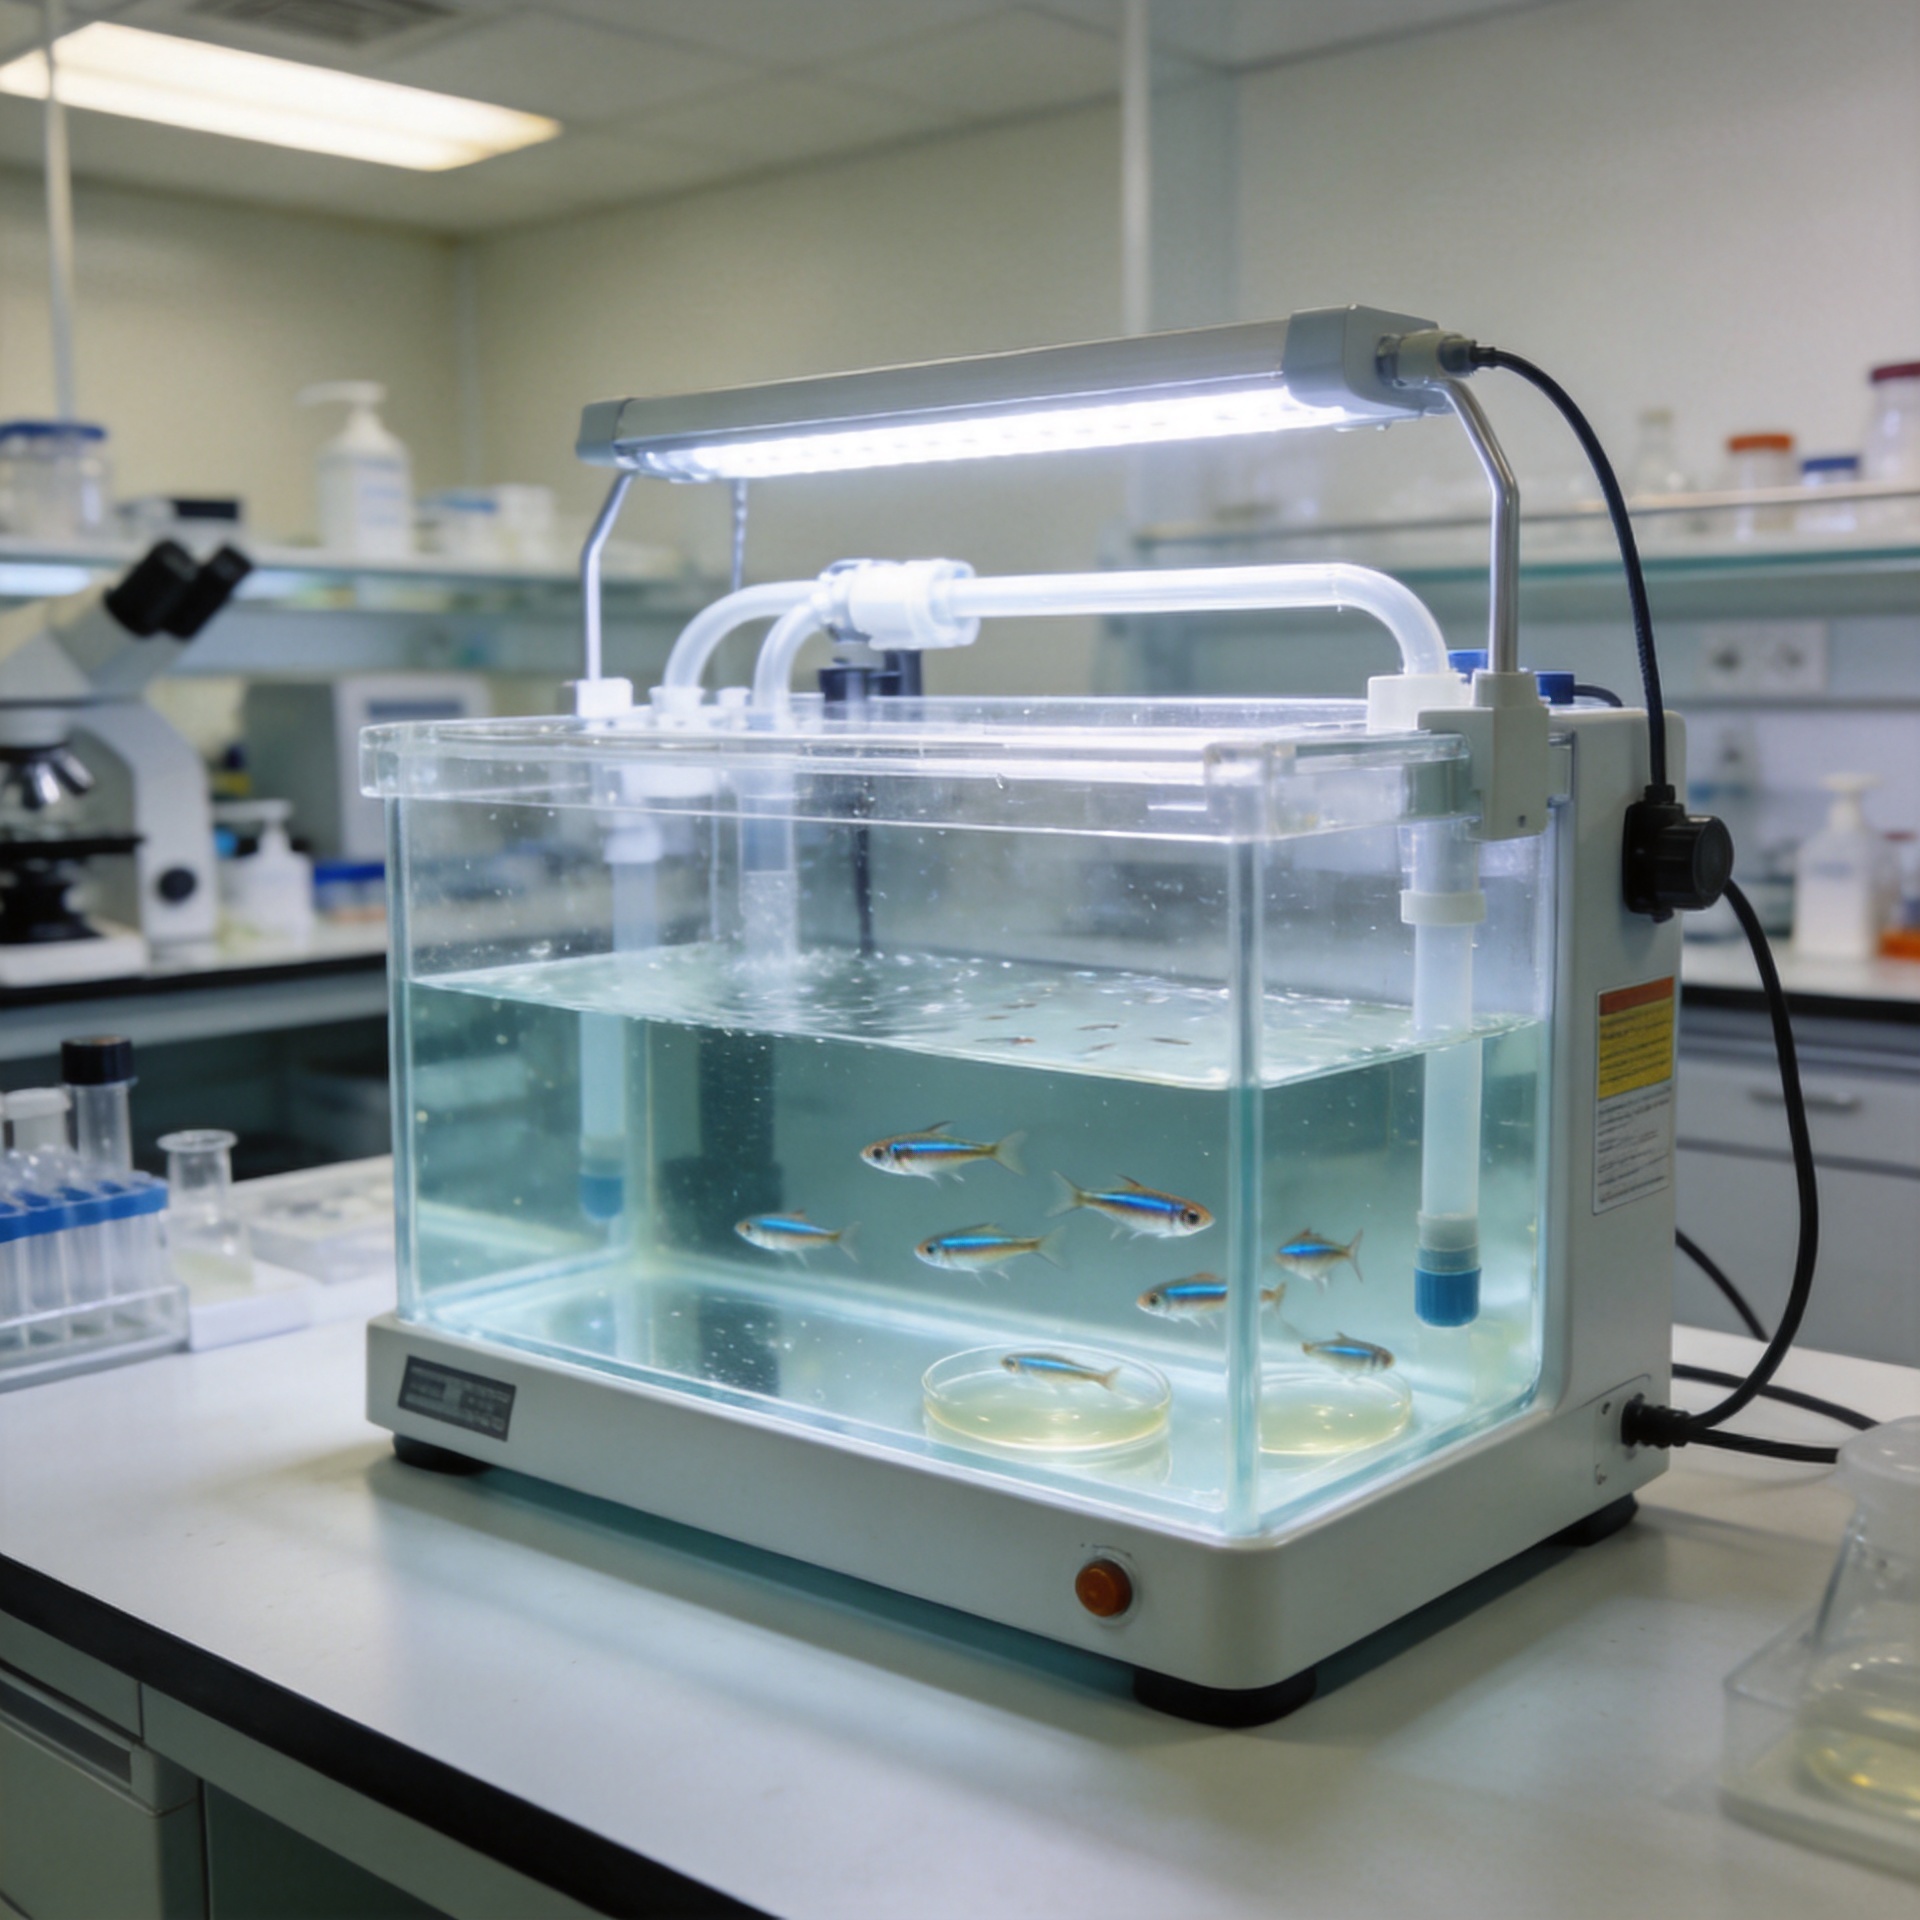
当該プログラムは、主要な飼育ラックに自動繁殖システムを導入した。光周期、温度、給餌を中央管理されたスケジュールで制御し、産卵のタイミングを光照射開始後へと設定した。その結果、産卵期間が短縮され、回収時の胚の発生段階のばらつきも小さくなった。また、実験記録と連携可能なデジタル繁殖記録も得られるようになった。生物学的な現象自体は変わっていない。変わったのは、制御の精度である。
自動化を導入するにあたって、正しい理由を選ぶこと
自動化は、すべての施設にとって最適な解決策ではありません。少数の水槽と柔軟な人員配置で運営される小規模なラボでは、自動化の必要性が低い場合があります。一方で、厳密なスケジュール管理が求められる大規模な研究を実施する施設では、通常、自動化が不可欠です。自動化の導入判断は、技術への一般的好みではなく、研究そのものの具体的な要件に基づいて行うべきです。
ハンターラボ(Hunter)は、大規模な研究に不可欠な環境制御性と再現性に配慮したゼブラフィッシュ用実験設備を製造しています。また、製造工程および品質管理においても、長期的なコロニー管理に求められる信頼性を支える体制を整えています。自動化による繁殖管理を検討している研究プログラムにとって、こうした一貫した製品開発姿勢こそが、基盤となる重要な要素です。








