
 EN
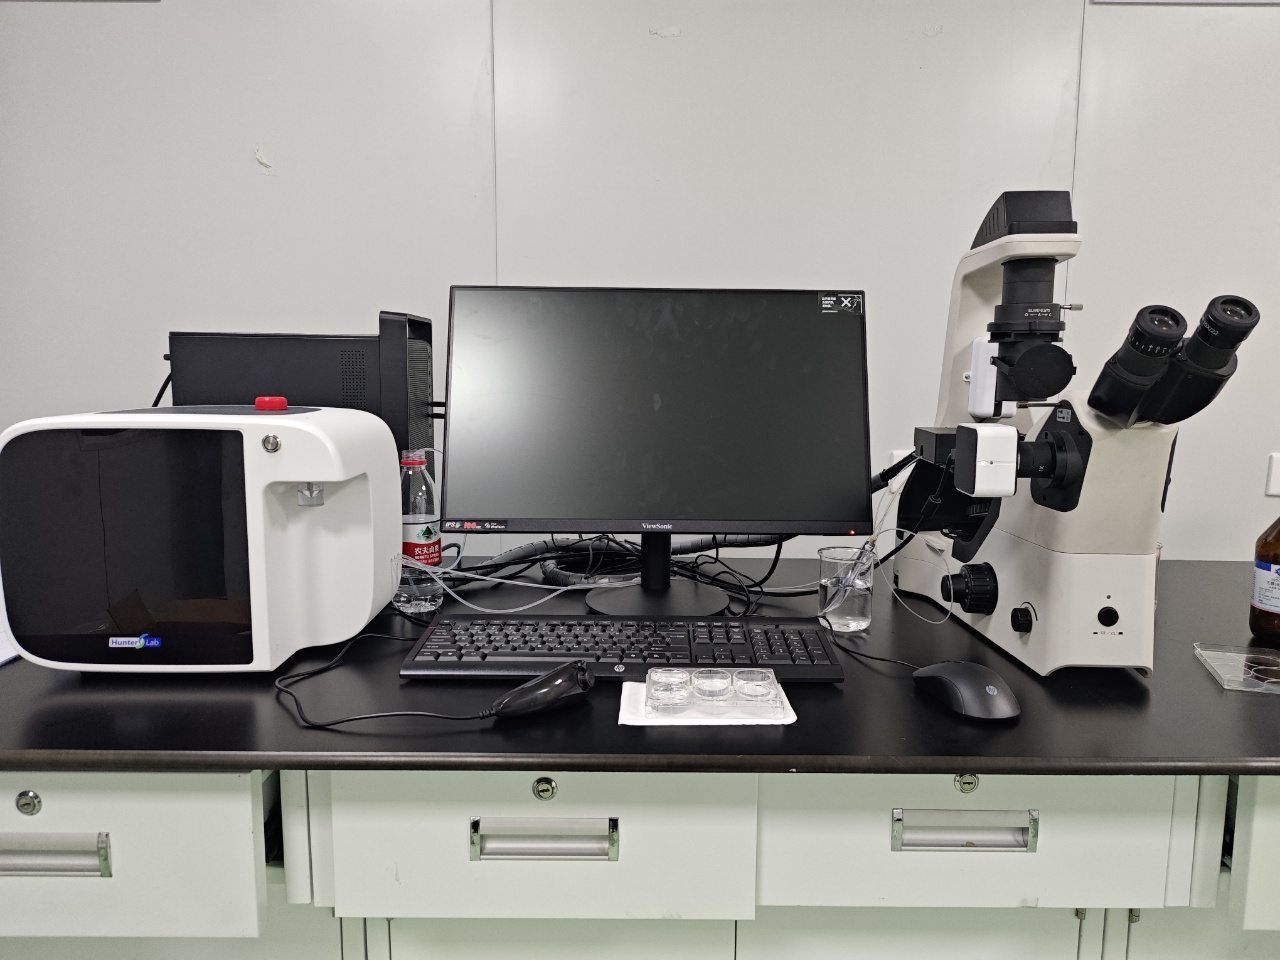
96ウェルプレートがワークフローに投入された際、システムが認識するもの
96ウェルプレート対応のゼブラフィッシュ幼生行動解析システムは、従来の密閉型培養容器としてのプレートを、再現性の高い行動アッセイへと変換します。このシステムでは、96個のウェルをそれぞれ独立した動画として扱うのではなく、プレートの配列を自動認識し、各ウェルに1つの追跡領域を割り当て、各幼生の動きを時間経過とともに計測して、ウェル単位で比較可能な解析結果を出力します。このようなワークフローにより、高スループットスクリーニングを実現しつつも、結果の信頼性を左右する生物学的・技術的コントロールを常に意識した実験運用が可能になります。
典型的プレートアッセイでは、1匹の幼虫を、あらかじめ決められた処置および対照パターンに従って各ウェルに配置します。システムはまず、プレート全体を安定した状態で認識する必要があります。プレート検出または事前に保存されたテンプレートによってウェルのグリッドが特定され、各関心領域(ROI)は対応するウェルIDと結びつけられます。このマッピングは不可欠です。なぜなら、軌跡(トラジェクトリ)が有効となるのは、それが処置マップ、濃度、反復数、および時間ブロックと常に結びついている場合のみだからです。
追跡中、システムは各ウェル内で背景から移動する幼虫を分離し、フレームごとにその位置を追跡します。設定に応じて、移動距離、速度、活動時間、無活動時間、回転関連指標、ゾーン滞在率、あるいはプログラムされた刺激フェーズ中の応答などを算出できます。測定する正確なエンドポイントは、実験プロトコルに従う必要があります。たとえば、明→暗遷移に基づく運動性アッセイでは、記録全体を単一の無条件な値として平均化するのではなく、これらの遷移のタイミングを厳密に保持しなければなりません。
システムが信頼性の高いウェル単位データを生成する仕組み
まず、プレート登録とアッセイマップのインポートを行います。システムはプレートの幾何学的構造を用いて、セッション中を通してA1ウェルとH12ウェルを明確に区別します。開始前に、向きマーク、プレート種別、および各ウェルの境界を確認してください。プレートマップが鏡像になっていたり、グリッドがずれていたりすると、技術的には成功した動画も、生物学的には比較に使えないものになってしまいます。
次に、ベースラインの設定、適応時間(アクリメーション)および刺激のタイミングを決定します。行動は時間に依存します。取得ウィンドウの前に定義された適応期間を設けることで、取り扱いによる影響と処置による行動変化とを明確に分離できます。プロトコルで明暗サイクルや振動などの課題刺激を用いる場合、システムはそれらのイベント発生時刻をトラッキング出力とともに記録する必要があります。
ウェルごとの軌道抽出が続きます。有効な各ウェルについて、追跡処理により時間経過に伴う座標列が得られます。この座標列から、システムはすべての反復試験に対して同一の規則を用いて端点を算出します。距離閾値、平滑化処理、サンプリング間隔、および非活動状態の定義は、治療群セットの途中で変更してはなりません。パラメーターが変更される場合、その情報はアッセイ記録に記載する必要があります。
品質管理フラグは群統計の前に表示されます。高スループットのワークフローでは、除外履歴(エクスクルージョン・トレイル)が必要です。空のウェル、複数の幼虫が存在するウェル、強いグレア、気泡、異物、視界の遮蔽、脱走個体などは、活動量結果を歪める可能性があります。システムはこうしたケースをウェル単位で確認可能とし、可能であれば関連する動画クリップまたは追跡オーバーレイも併せて提示すべきです。報告書には、除外理由、該当ウェルID、および残された反復試験数を明記してください。
| ワークフローステージ | 標準化の対象となる項目 | なぜ重要なのか |
|---|---|---|
| プレート登録 | ウェル配置、向き、プレート種別 | 鏡像や位置ずれによるマップ誤りを防止 |
| 適応時間(アクレマーション) | ベースライン期間、刺激イベント | 処理効果と操作による影響を分離 |
| 軌道抽出 | 距離の閾値、平滑化、サンプリング | すべてのウェルにわたって一貫したルールを保証 |
| 品質管理 | 除外フラグ、確認可能なオーバーレイ | グループ統計値がアーティファクトの影響を受けないように保護 |
| 輸出 | ウェルID、タイムスタンプ、プレートマップ、エンドポイント | 結果のトレーサビリティと監査可能性を確保 |
96ウェルプレート形式が慎重な実験デザインを必要とする理由
96ウェルプレートによる高スループット性は確かに存在しますが、その一方でプレート上の配置に関する厳密な管理がより重要になります。プレート位置効果が考えられる場合、すべてのコントロールを片側に、すべての濃度条件を反対側にまとめて配置してはいけません。コントロールは分散配置し、プロトコルが許す範囲では処理条件をランダム化またはバランスよく配置してください。また、生物学的反復と技術的反復は明確に区別して扱う必要があります。システムは整ったプレートマップを報告できますが、加液段階で導入された混同(コンフンディング)を修復することはできません。
環境条件の整合性は、トラッカーの性能と同様に重要です。幼虫の運動は、照明、温度、取り扱い、発達段階、観察時間などの要因によって変化します。トラブルシューティングにおいて最も役立つ問いは、「ソフトウェアが追跡できたかどうか」ではなく、「同じ条件下でコントロールウェルの挙動が想定通りであったかどうか」です。もしその答えが「否」である場合、治療群ウェルの生物学的解釈を行う前に、まずアッセイ条件を確認してください。
また、「高スループット」と「高信頼性」を区別することも重要です。スループットを可能な限り高めようとする誘惑はありますが、幼虫の不均一な配置や適応時間のばらつきといった問題は、チームが作業ペースを落として手順を標準化するまで、結果を静かに損なう可能性があります。システムが規模拡大を最も効果的に支えるのは、プレートを実行する前に、プロトコルが各ウェルにおける品質の許容基準を明確に定義しているときです。
実践的な96ウェルプレートワークフロー
プレートの読み取り条件を、プレートをロードする前に定義します。処理群、コントロール群、繰り返し試験、および予め計画された除外領域を含む、トレーサブルなレイアウトでプレートマップを作成します。幼虫の発育段階、取扱い方法、添加体積、適応時間、環境条件などを統一することで、実験準備を標準化します。プレートが水平であるか、すべてのウェルが明瞭に確認できるか、またトラッキング領域が実際のプレートと正確に一致しているかを確認することで、視認性を検証します。
画像取得を実行し、システムを用いて軌跡データを記録するとともに、再検討が必要なウェルを自動的にフラグ付けします。まずコントロール群を評価し、代表的な重ね合わせ画像やコントロール群の分布状況を確認したうえで、処理群との比較を行います。ウェルID、タイムスタンプ、プレートマップのメタデータ、品質管理(QC)上の判断結果、およびエンドポイントの定義を含む、トレーサブルな結果をエクスポートします。これらの手順により、ワークフローは仮定ではなく、実証に基づいたものとなります。
システム評価時に注目すべき点
システムの選定または設定を行う際は、単一の目立つ指標ではなく、実験ワークフローへの適合性に注目してください。たとえば、使用中のプレート形式に対応しているか、ウェルごとの識別情報を保持できるか、しきい値設定が明確で透明性があるか、刺激のタイミングを記録できるか、例外事象が明示されてレビューしやすい構成になっているかなどを確認しましょう。また、生動画データ、オーバーレイ画像、プレートマップ、エクスポートファイルといった各種データがどのように関連付けられているかも確認が必要です。最適なアプローチは、実施するアッセイや検討したい課題によって異なります。すべての研究室に共通する万能の設定というものは存在しません。
96ウェルでの作業において、研究チームが多数の短時間観察から、信頼性の高い行動データセットへとスムーズに移行できる実用的なシステムが求められます。明確に定義されたプレートマップ、厳密に制御された実験条件、配慮を払った追跡管理、および検証可能な品質管理(QC)を備えたこのシステムにより、高スループットな行動解析研究はより現実的かつ効率的に実施可能となり、その解釈は常に生物学的意義と結びつけられたままになります。ハンターラボは、コア施設向けのワークフローに最適化されたゼブラフィッシュ幼生の行動解析・画像取得機器を提供し、ゼブラフィッシュ研究室を支援しています。同社の知見は、システム統合、データ処理、およびゼブラフィッシュ研究プログラムの日常的な運用・維持にまつわる実務的課題にまで及びます。高スループット行動解析システムの導入を検討中の施設にとって、ハンターラボは、プレート設計、追跡ルール、日々の飼育管理が再現性のある行動データに与える影響を深く理解したパートナーです。








