
 EN
गतिमान भ्रूण में वैसल व्यास को मापना क्यों सरल नहीं है
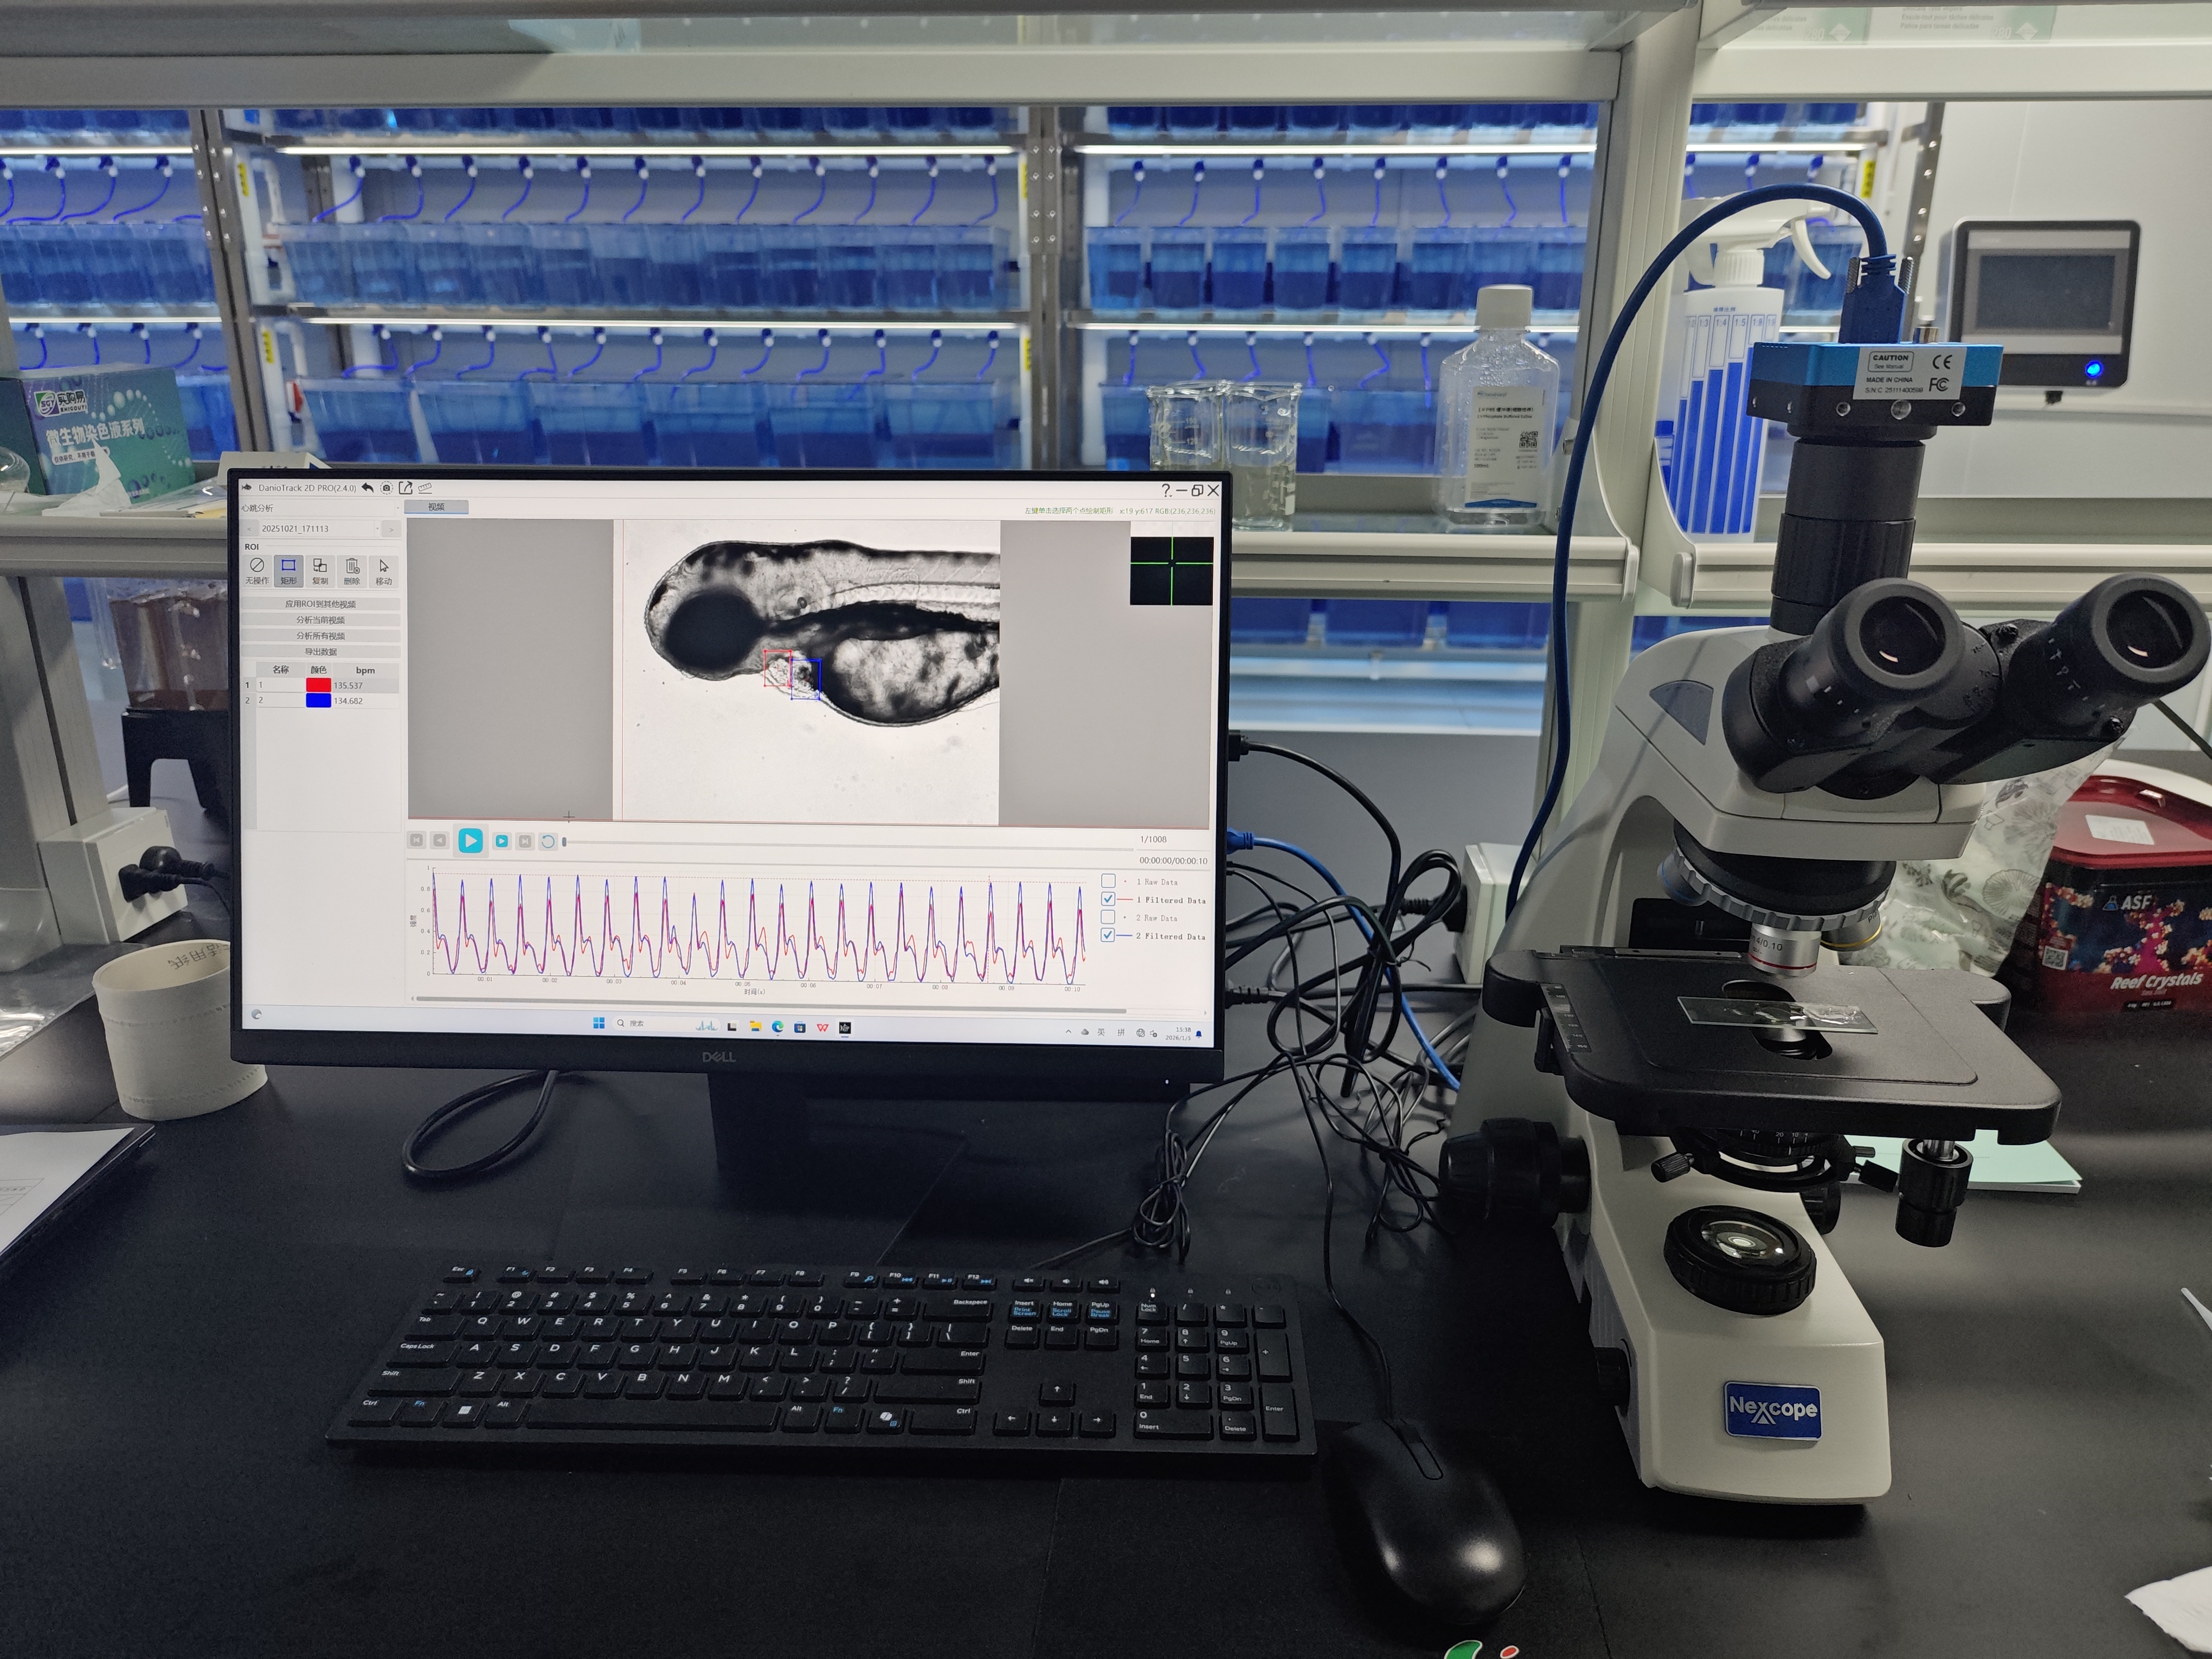
कार्डियोवैस्कुलर अध्ययनों के लिए ज़ेब्राफ़िश भ्रूणों को पसंद किया जाता है क्योंकि उनकी पारदर्शिता शोधकर्ताओं को रक्त वाहिकाओं के निर्माण और कार्य को वास्तविक समय में देखने की अनुमति देती है। यह प्रकाशिक खिड़की एक बड़ा लाभ है, लेकिन इसके साथ एक शर्त भी जुड़ी है। वही हृदय जो इस मॉडल को उपयोगी बनाता है, वही वाहिकाओं को लगातार गति में रखता है। एक हृदय स्पंदन में वाहिका के किनारे का स्थान कई पिक्सेल तक बदल सकता है, और यह गति आसानी से व्यास में परिवर्तन के रूप में गलती से पहचानी जा सकती है। एक ज़ेब्राफ़िश रक्त प्रवाह विश्लेषण प्रणाली को सच्ची वाहिका ज्यामिति को हृदय गति, श्वसन गति और कभी-कभार होने वाले झटकों से अलग करना होता है।
समस्या केवल गति नहीं है। एक लार्वा में वेसेल का व्यास कुछ माइक्रोमीटर ही हो सकता है। उस स्केल पर, प्रकाशिक रिज़ॉल्यूशन, पिक्सेल का आकार और फोकसिंग सभी मायने रखते हैं। एक ऐसी प्रणाली जो एक स्थिर कैलिब्रेशन टार्गेट पर अच्छी लगती है, जब नमूना जीवित और पंप कर रहा होता है, तो काम करने में कठिनाई का सामना कर सकती है।
इमेजिंग मोडैलिटी तय करती है कि प्रणाली वास्तव में क्या देख सकती है
अधिकांश व्यास मापन माइक्रोस्कोप से शुरू होते हैं। ब्राइटफील्ड इमेजिंग सरल है और किसी लेबलिंग की आवश्यकता नहीं होती, लेकिन वेसेल की दीवार और आसपास के ऊतक के बीच कंट्रास्ट कमज़ोर हो सकता है। फ्लोरोसेंस इमेजिंग इस समस्या का समाधान करती है, जिसमें एंडोथीलियल कोशिकाओं में फ्लोरोसेंट प्रोटीन को एक्सप्रेस करने वाली ट्रांसजेनिक लाइनों का उपयोग किया जाता है। वेसेल की सीमा एक अंधेरे पृष्ठभूमि के विपरीत एक चमकदार रेखा बन जाती है, जिससे किनारों का पता लगाना कहीं अधिक विश्वसनीय हो जाता है।
कॉन्फोकल और लाइट-शीट प्रणालियाँ प्रकाशिक काट (ऑप्टिकल सेक्शनिंग) जोड़ती हैं। यह तब सहायक होता है जब रक्तवाहिनियाँ एक-दूसरे के ऊपर आ जाती हैं या जब रुचि की वस्तु ऊतक के गहरे भाग में स्थित होती है। समझौता गति का होता है। बिंदु-स्कैनिंग कॉन्फोकल, त्वरित व्यास परिवर्तनों को पकड़ने के लिए बहुत धीमी हो सकती है। गतिशील माप के लिए स्पिनिंग डिस्क या लाइट-शीट व्यवस्थाएँ अक्सर बेहतर काम करती हैं।
रिज़ॉल्यूशन एक कठोर सीमा है। एक सामान्य उच्च संख्यात्मक दर्जा (हाई-न्यूमेरिकल-एपर्चर) वाला ऑब्जेक्टिव कुछ माइक्रोमीटर के अंश तक के विवरणों को अलग कर सकता है, लेकिन डिटेक्टर के पिक्सेल आकार और ऑप्टिक्स दोनों मिलकर सबसे छोटे मापनीय परिवर्तन को निर्धारित करते हैं। यदि रक्तवाहिनी केवल कुछ पिक्सेल चौड़ी है, तो सार्थक मान प्राप्त करने के लिए सब-पिक्सेल एल्गोरिदम की आवश्यकता होती है।
कैलिब्रेशन पिक्सेल को माइक्रोमीटर में बदलता है
पिक्सल में व्यक्त किया गया व्यास मान, बिना किसी मापने के पैमाने के, बेकार होता है। कैलिब्रेशन वह चरण है जो उन पिक्सल्स को माइक्रोमीटर में बदलता है। एक स्टेज माइक्रोमीटर या एक हीमोसाइटोमीटर स्लाइड क्लासिक उपकरण है। प्रयोग के लिए उपयोग किए गए समान ऑब्जेक्टिव और कैमरा सेटिंग्स के तहत एक ज्ञात दूरी का चित्र लिया जाता है। फिर सॉफ़्टवेयर प्रति पिक्सल माइक्रोमीटर की गणना करता है।
-
उसी आवर्धन पर कैलिब्रेशन लक्ष्य का एक चित्र प्राप्त करें।
-
पिक्सल में एक ज्ञात दूरी को मापें।
-
पैमाने को प्राप्त करने के लिए ज्ञात दूरी को पिक्सल गिनती से विभाजित करें।
-
उस पैमाने को प्रत्येक वैसल माप पर लागू करें।
कैलिब्रेशन सामान्य-सा लग सकता है, लेकिन गलती करना आसान है। ऑब्जेक्टिव, कैमरा बिनिंग या ज़ूम सेटिंग बदलने से पुराना पैमाना अमान्य हो जाता है। प्रत्येक कॉन्फ़िगरेशन के लिए कैलिब्रेशन प्रोफ़ाइल्स को संग्रहीत करने वाली प्रणाली उस जोखिम को कम करती है। कुछ उन्नत प्लेटफ़ॉर्म तीन आयामों में पैमाने की जाँच के लिए ज्ञात व्यास के फ्लोरोसेंट माइक्रोस्फियर्स का भी उपयोग करते हैं।
एज डिटेक्शन और प्रोफ़ाइल विश्लेषण वैसल की दीवार को खोजते हैं
जब छवि कैलिब्रेट कर ली जाती है, तो सॉफ़्टवेयर को वेसल के किनारों का पता लगाना होता है। कई विधियाँ सामान्य हैं। सबसे सरल विधि थ्रेशहोल्ड है: कोई भी पिक्सेल जो एक निर्धारित मान से अधिक चमकदार हो, उसे वेसल माना जाता है, और व्यास उस क्षेत्र के बाहरी किनारों के बीच की दूरी होती है। थ्रेशहोल्डिंग तेज़ है, लेकिन प्रकाश परिवर्तन और शोर के प्रति संवेदनशील है।
एक अधिक मज़बूत दृष्टिकोण तीव्रता प्रोफ़ाइल का उपयोग करता है। वेसल के लंबवत एक रेखा खींची जाती है, और उस रेखा के अनुदिश पिक्सेल तीव्रताओं को आलेखित किया जाता है। वेसल के किनारे शिखर या गर्त के रूप में प्रकट होते हैं, जो लेबलिंग पर निर्भर करता है। आधा अधिकतम चौड़ाई, जिसे अक्सर FWHM कहा जाता है, उस प्रोफ़ाइल से व्यास को परिभाषित करने का एक मानक तरीका है। FWHM एक निश्चित थ्रेशहोल्ड की तुलना में समग्र चमक परिवर्तनों के प्रति कम संवेदनशील है, जिससे यह लाइव इमेजिंग के लिए उपयोगी हो जाता है।
उप-पिक्सेल किनारा पहचान एक कदम आगे जाती है। पिक्सेल को सबसे छोटी इकाई के रूप में नहीं लेकर, यह एल्गोरिदम तीव्रता प्रोफ़ाइल पर एक वक्र फिट करता है और उप-पिक्सेल सटीकता के साथ किनारे की स्थिति निर्धारित करता है। जब वाहिका कुछ ही पिक्सेल चौड़ी होती है, तो यह पुनरावृत्तियोग्यता में सुधार कर सकता है।
हृदय चक्र के दौरान व्यास की ट्रैकिंग
एक विश्राम करती हुई वाहिका भी गति करती रहती है। हृदय स्पंदन के कारण रक्त महाधमनी और अन्य प्रमुख वाहिकाओं के माध्यम से प्रवाहित होता है, जिससे वे प्रत्येक धड़कन के साथ फैलती और सिकुड़ती हैं। एकल फ्रेम का मापन एक क्षणिक चित्र प्रदान करता है, न कि वास्तविक व्यास। कोई भी प्रणाली जो वाहिका के व्यास को मापने का दावा करती है, उसे हृदय चक्र को संबोधित करना आवश्यक है।
उच्च-गति वाले कैमरे सहायक होते हैं। प्रति सेकंड १०० फ़्रेम से अधिक की फ़्रेम दर एक हृदय स्पंदन के दौरान कई बिंदुओं को कैप्चर कर सकती है। कुछ प्रणालियाँ पश्च-समय गेटिंग (रिट्रोस्पेक्टिव गेटिंग) का उपयोग करती हैं, जहाँ सॉफ़्टवेयर हृदय चक्र के चरण के आधार पर फ़्रेम को व्यवस्थित करता है। अन्य प्रणालियाँ पूर्व-समय ट्रिगरिंग (प्रोस्पेक्टिव ट्रिगरिंग) का उपयोग करती हैं, जहाँ छवि अधिग्रहण को हृदय स्पंदन के साथ समकालिक किया जाता है। दोनों दृष्टिकोण गति के कारण होने वाले धुंधलापन को कम करते हैं और उपयोगकर्ता को सिस्टोलिक और डायस्टोलिक व्यास की अलग-अलग रिपोर्ट करने की अनुमति देते हैं।
| विधि | सामान्य सटीकता | गति संवेदनशीलता | इसके लिए सबसे उपयुक्त |
|---|---|---|---|
| मैनुअल ट्रेसिंग | मध्यम | उच्च | स्थिर या निश्चित नमूने |
| थ्रेशोल्डिंग | मध्यम | मध्यम | उच्च-विपरीतता प्रतिदीप्ति |
| एफडब्ल्यूएचएम प्रोफ़ाइल | अच्छा | निम्न से मध्यम | तीव्रता प्रवणताओं के साथ लाइव इमेजिंग |
| सब-पिक्सल किनारा फ़िटिंग | उच्च | कम | छोटी वाहिकाएँ, गतिशील अध्ययन |
एक क्षेत्र उदाहरण जहाँ गति से उत्पन्न कृत्रिम प्रभाव ने एक अध्ययन को लगभग विफल कर दिया था
दक्षिणी चीन में एक विश्वविद्यालय के एक कार्डियोवैस्कुलर शोध समूह ने ज़ेब्राफ़िश भ्रूणों में पृष्ठीय महाधमनी के व्यास को मापने के लिए एक स्वचालित रक्त प्रवाह विश्लेषण प्रणाली का उपयोग किया। प्रारंभिक डेटासेट में बड़े दोलन देखे गए, जो अपेक्षित दवा-आधारित प्रतिक्रिया के अनुरूप नहीं थे। टीम को संदेह था कि यह एक जैविक प्रभाव है, लेकिन पैटर्न बहुत अनियमित था।
मूल वीडियो की एक निकट से जाँच ने समस्या को उजागर किया। वाहिका का किनारा प्रत्येक धड़कन के साथ हिल रहा था, और ट्रैकिंग एल्गोरिदम फ्रेम से फ्रेम तक किनारे के विभिन्न बिंदुओं पर लॉक हो रहा था। मापा गया व्यास वास्तविक परिवर्तन से कहीं अधिक कूद रहा था। समाधान में फ्रेम दर बढ़ाना, एक पश्च-तथ्यात्मक गेटिंग चरण जोड़ना और एक सरल दहलीज़ विधि से तीव्रता प्रोफ़ाइल विधि पर स्विच करना शामिल था। अगले डेटा चक्र ने एक स्पष्ट, व्याख्यायोग्य प्रतिक्रिया दिखाई। जीव विज्ञान सदैव सही रहा था। माप नहीं था।
ऐसी समस्या दुर्लभ नहीं है। गति के कारण उत्पन्न होने वाली त्रुटि (मोशन आर्टिफैक्ट) व्यास मापन में शोर दिखाने का सबसे आम कारणों में से एक है। अच्छे प्रणालियाँ इसका सामना करने के लिए उपकरण प्रदान करती हैं, लेकिन उपयोगकर्ता को फिर भी समस्या को पहचानना आवश्यक है।
एक प्रणाली क्या वादा कर सकती है और क्या नहीं
कोई भी चित्रण प्रणाली वाहिका के व्यास को पूर्णतः नहीं माप सकती है। प्रकाशिक संकल्प एक न्यूनतम सीमा निर्धारित करता है। संज्ञाहरण वाहिका के टोन को प्रभावित कर सकता है। गहरी स्थित वाहिकाएँ प्रकाश को प्रकीर्णित करती हैं और किनारों को धुंधला कर देती हैं। बहुत छोटी केशिकाएँ किसी विशिष्ट ऑब्जेक्टिव की व्यावहारिक सीमा से नीचे हो सकती हैं। यदि कोई प्रणाली अनिश्चितता का अनुमान दिए बिना कोई संख्या बताती है, तो वह कुछ छिपा रही है।
व्यावहारिक लक्ष्य पुनरावृत्तियोग्यता है। यदि किसी एक ही वाहिका को दो बार मापने पर एक ज्ञात सहनशीलता के भीतर समान मान प्राप्त होता है, तो प्रणाली उपयोगी है। यदि फ्रेम दर बदलने पर मान बदल जाता है, तो मापन विश्वसनीय नहीं है।
हंटर लैब (हंटर) ज़ेब्राफ़िश प्रयोगशाला उपकरणों का निर्माण करता है, जिसमें व्यास मापन को प्रभावित करने वाले प्रकाशिकी और यांत्रिक विवरणों पर ध्यान दिया जाता है। निर्माण और गुणवत्ता नियंत्रण का पक्ष उच्च-गति इमेजिंग और सबपिक्सल विश्लेषण के लिए आवश्यक स्थिरता का समर्थन करता है। उन प्रयोगशालाओं के लिए, जो उपचारों या समय के आधार पर वाहिका व्यास की तुलना करना चाहती हैं, यह स्थिरता ही डेटा को विश्लेषण योग्य बनाती है।








